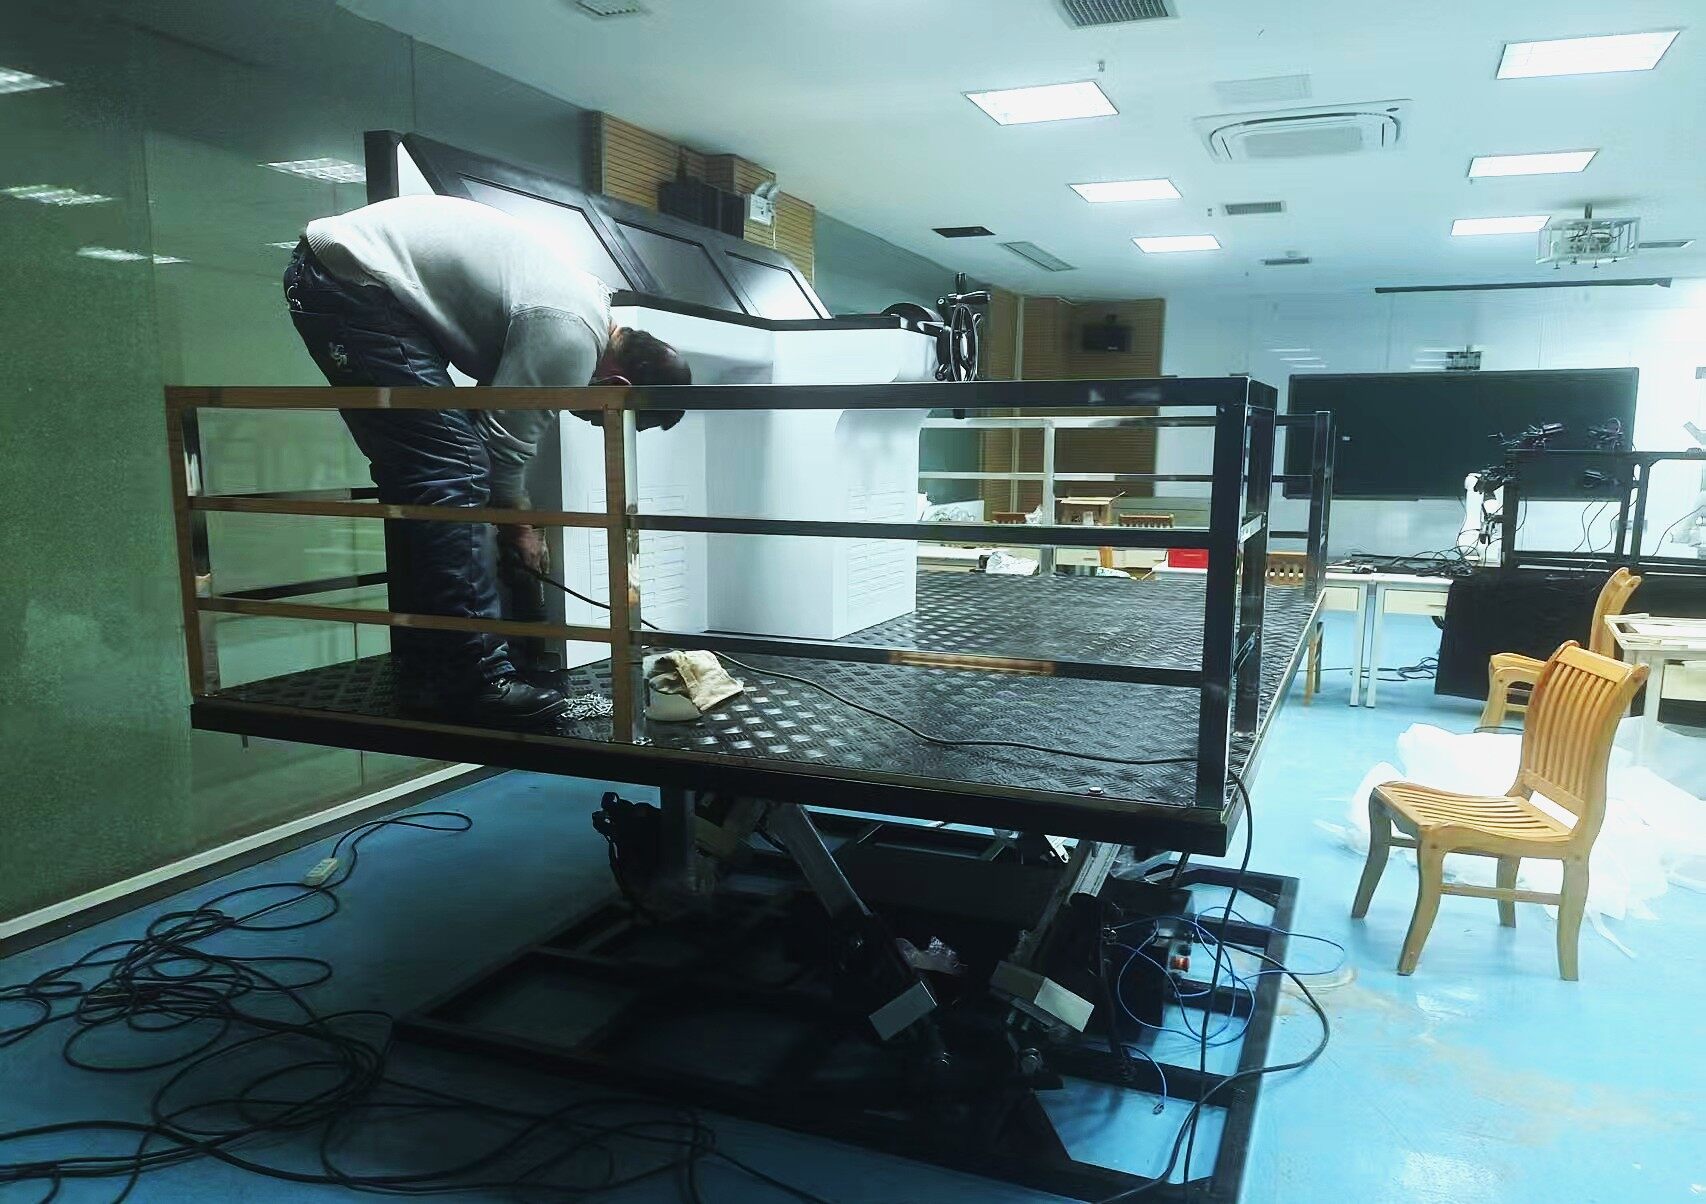
2026 年,人形机器人进入场景化应用拓展阶段,随着人形机器人基本运动能力的完善,能否在具体场景发挥作用将是下一步突破的关键内容,为使人形机器人能够完成船舶的拟人驾驶,追光像元开发该套模拟系统,用于辅助机器人训练效果验证。
建设内容
1、六自由度平台:可模拟船舶在水面航行时的各类波浪
2、模拟驾驶舱: 具备船舶驾驶基本的船舵、船钟等部件,同时具备三联大屏
3、光学动捕系统:用于实时采集人形机器人在实现船舶驾驶过程中的动作数据
该套人形机器人船舶仿真模拟驾驶系统帮助用户验证经过强化学习的人形机器人是否可以可靠稳定的完成驾驶任务。同时帮助用户采集真实动作数据,用于训练过程的动作修正,成为该任务中重要的辅助设备。